杭叉灵运LINGTRA AI-Fork全系列发布,叉车机器人按场景成体系
原创 2026-11-03 21:40 杨斌 来源:中叉网-中国叉车网
CeMATASIA 2026期间,杭叉集团(股票代码:603298)在W5馆展台发布灵运LINGTRAAI-Fork全系列智能叉车机器人。展会主题为“智搬未来叉车的具身智能时代”,展台设计元素围绕“叉车机器人”展开。中国工程机械工业车辆分会专员张洁、杭叉集团总工程师徐征宇、杭叉集团副总经理陈赛民及杭叉集团相关负责人出席发布仪式。中叉网作为行业媒体应邀参加。
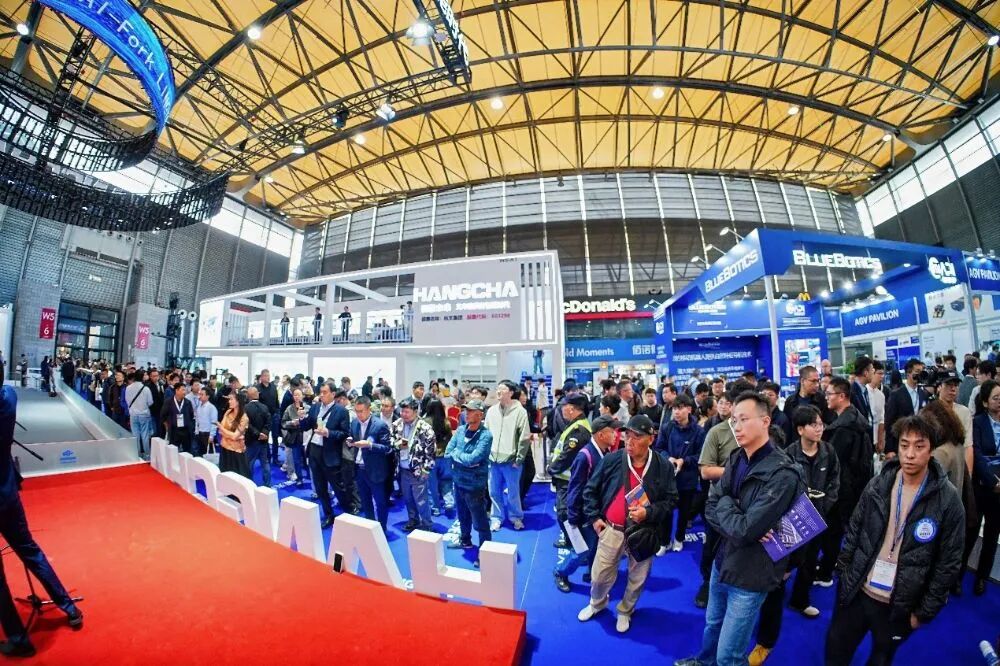
发布会现场
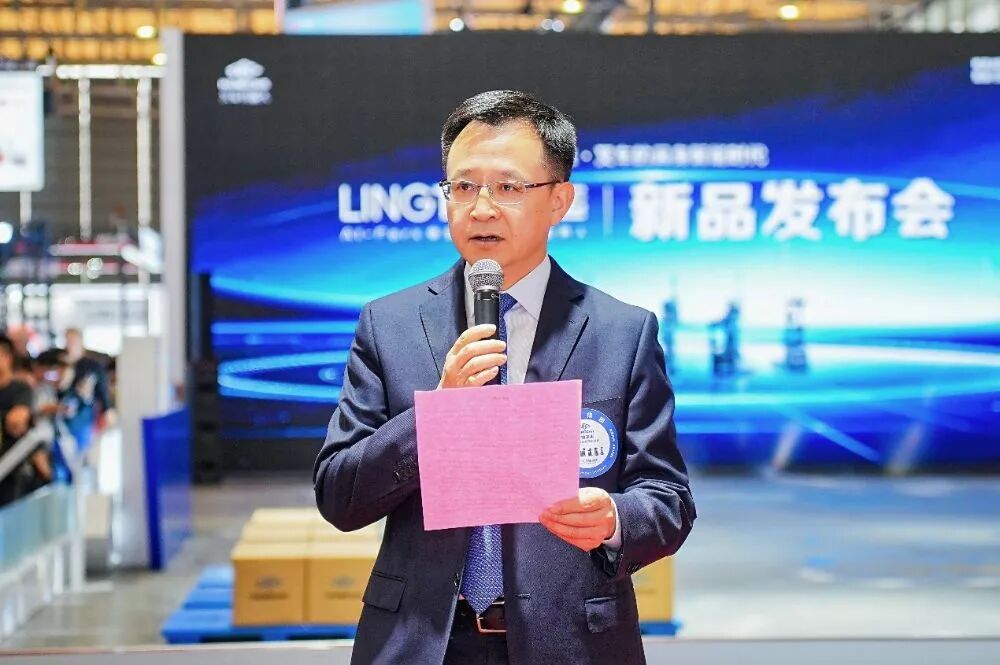
徐征宇致辞
徐征宇在致辞中回顾了杭叉七十年发展历程和五十余年工业车辆研发制造积淀。他表示,作为工业车辆行业头部企业,杭叉始终保持对行业与技术发展趋势的敏锐洞察和前瞻布局,通过创新驱动持续打造适配绿色智能物流场景的高端装备。今年7月,杭叉首届科技日发布LogiMind具身大模型,开启“智能化”发展战略,迈出“二次创业”关键一步;三个多月后,“LINGTRA-灵运”全系列叉车机器人正式发布,从技术宣言走向产品落地,背后是杭叉“一核两翼”技术创新体系的体系化支撑,也是“让机器适应现场,而非现场迁就机器”理念的工程化兑现。该系列融合杭叉新能源工业车辆核心优势与全球具身智能技术最新成果,适配室内室外、平面垂直、装卸转运等核心场景,具备环境理解、任务理解、动作规划、高效执行、体系安全五大核心能力,将与杭叉其他机器人产品一道,持续完善全场景智慧物流解决方案,为全球客户创造更大价值。
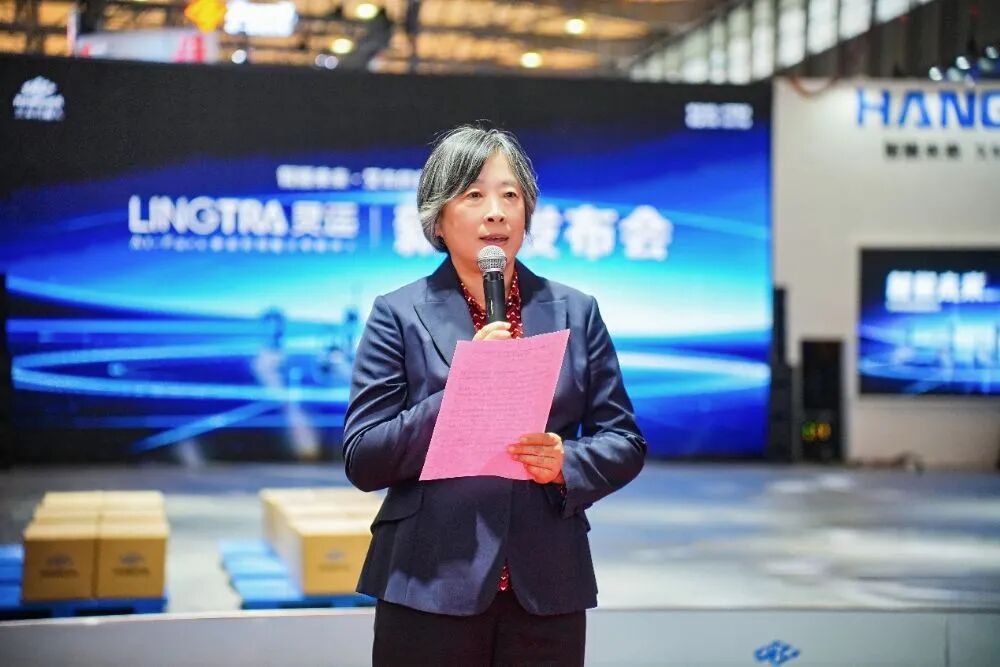
张洁致辞
中国工程机械工业车辆分会专员张洁在致辞中表示,工业车辆行业正加快向低碳化、智能化转型,叉车不再只是单一搬运设备,而正在成为能够感知环境、理解任务、自主决策、完成作业的智能机器人。张洁提到,杭叉作为中国工业车辆行业的领军企业,此次发布的灵运AI-Fork全系列覆盖平衡重、前移式、堆垛、搬运等多类场景,并展示具备大小脑协同架构的工业具身大模型和全新一代单机智能无人驾驶叉车,为行业提供了具身智能落地的实践样本;期待杭叉协同产业链上下游,把技术创新转化为可复制、可规模化的场景方案。
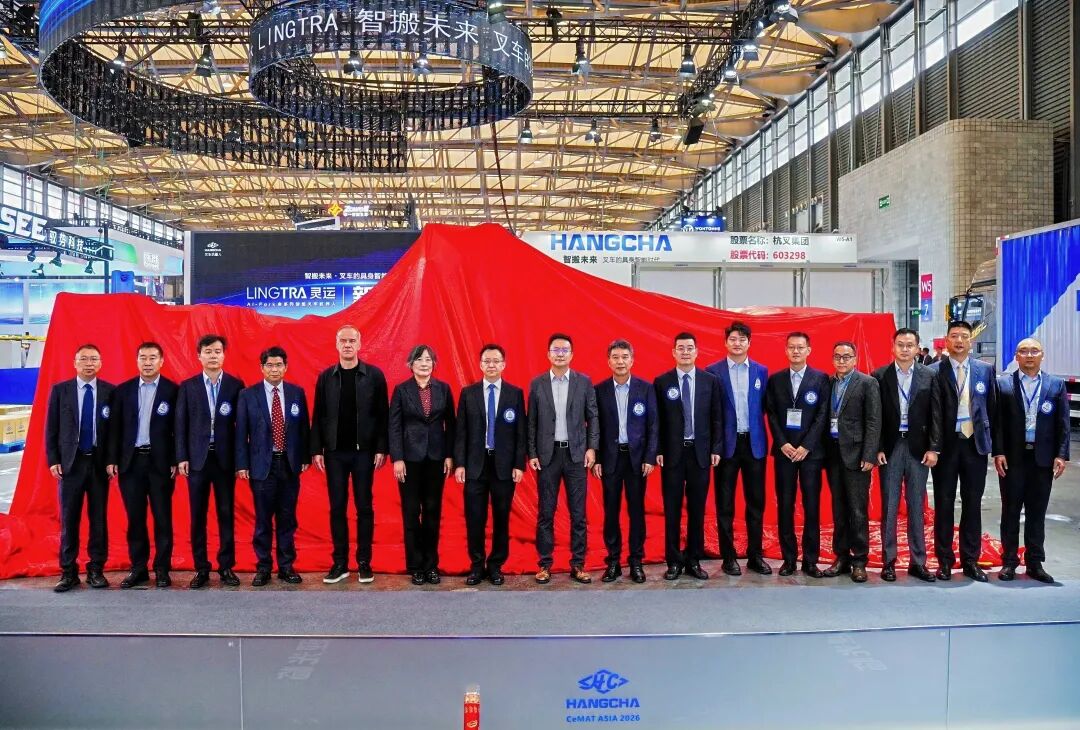
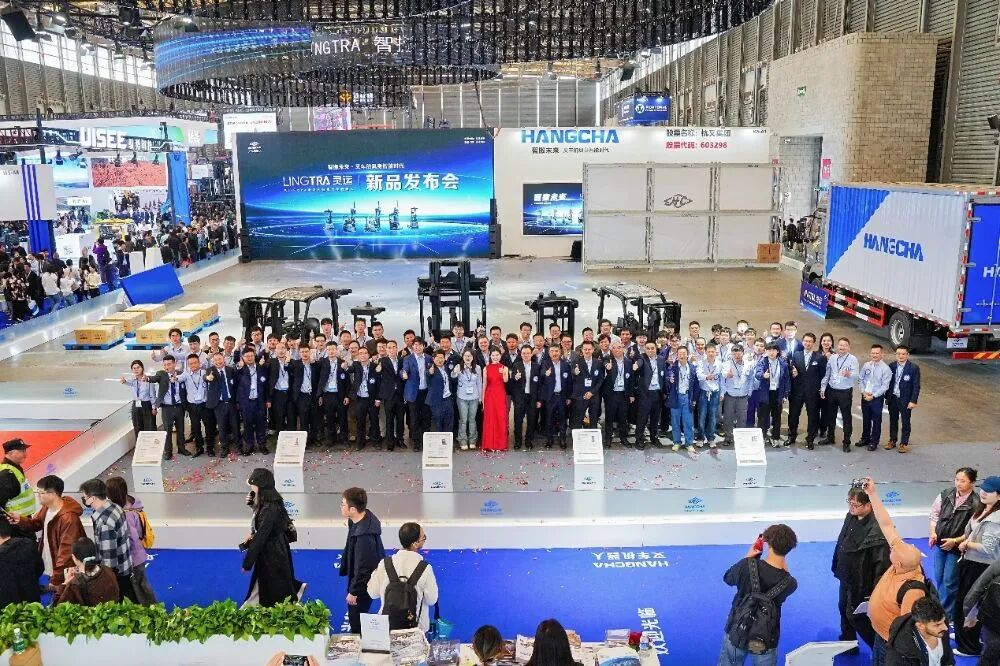
产品揭幕与合影
致辞环节之后进行新产品揭幕与合影,杭叉集团首席技术官、智能物流研究院院长王文斐作产品介绍,现场播放新产品宣传视频。
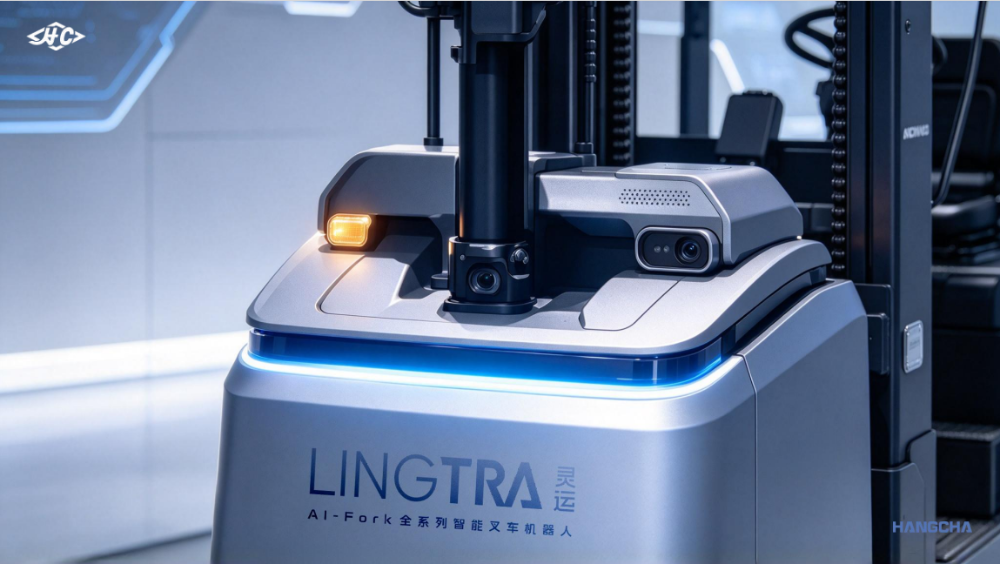
作为本次发布的一大看点,“LINGTRA灵运”命名的内涵也首次对外公开。据了解,该名称是由Ling(灵)与Transport(运载)缩合而成,中文“灵运”与之音义对应:“灵”寓意灵于感知、敏于决策,“运”寓意运载自如、无界通行。作为杭叉AI-Fork全系列智能叉车机器人的品牌载体,LINGTRA将LogiMind智枢的决策能力与搬运、堆垛、前移、平衡重等全系列物理作业融为一体。这种将“感知、决策、执行”闭环逻辑融入命名的方式,不仅传递了“凌云有志,灵运无界”的品牌主张,也折射出杭叉对具身智能应用落地路径的清晰认知。
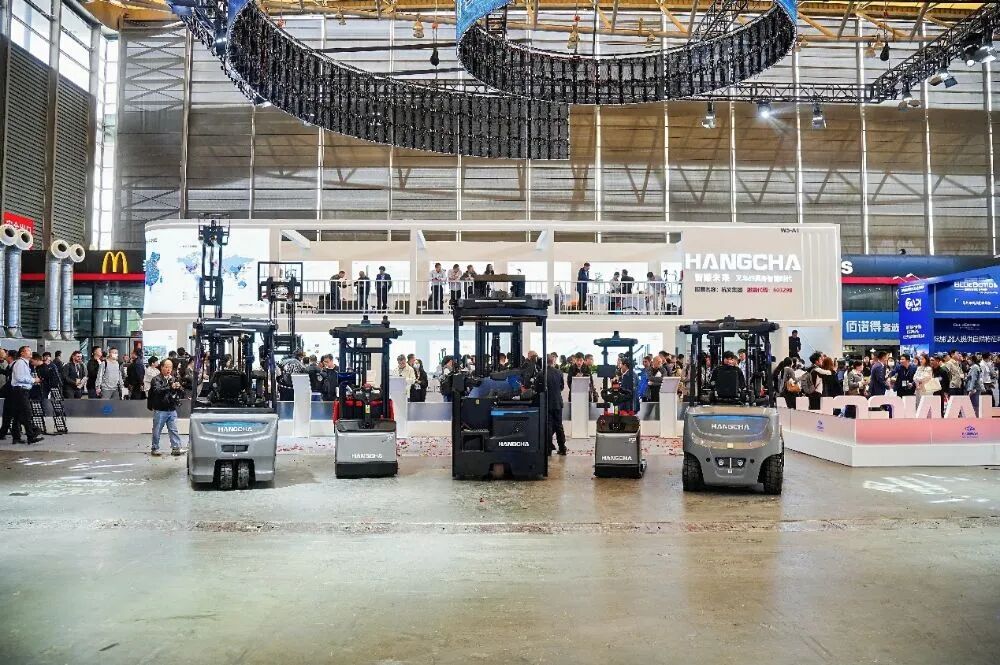
发布会现场产品特写
从发布内容看,灵运AI-Fork按场景组织产品线,覆盖3.5t四支点平衡重、2.0t三支点平衡重、1.6t坐驾前移式、1.5t迷你堆垛和2.0t迷你搬运等形态。关键能力集中在几个层面:采用3D激光雷达与深度相机融合感知,定位精度±10mm,托盘间隙≤10cm;支持边走边建图,不贴码、不改造现场,去中心化组网多车协同,按场景不同可在5分钟至2小时完成部署;任务以库位、托盘语义下发,配合3D数字孪生和“牧羊人”远程监管,支持OTA升级;安全逻辑包括多传感器冗余避障、超载/偏载/超托实时检测、软硬件双急停、异常自动重试、远程接管和一键切换手动操作。
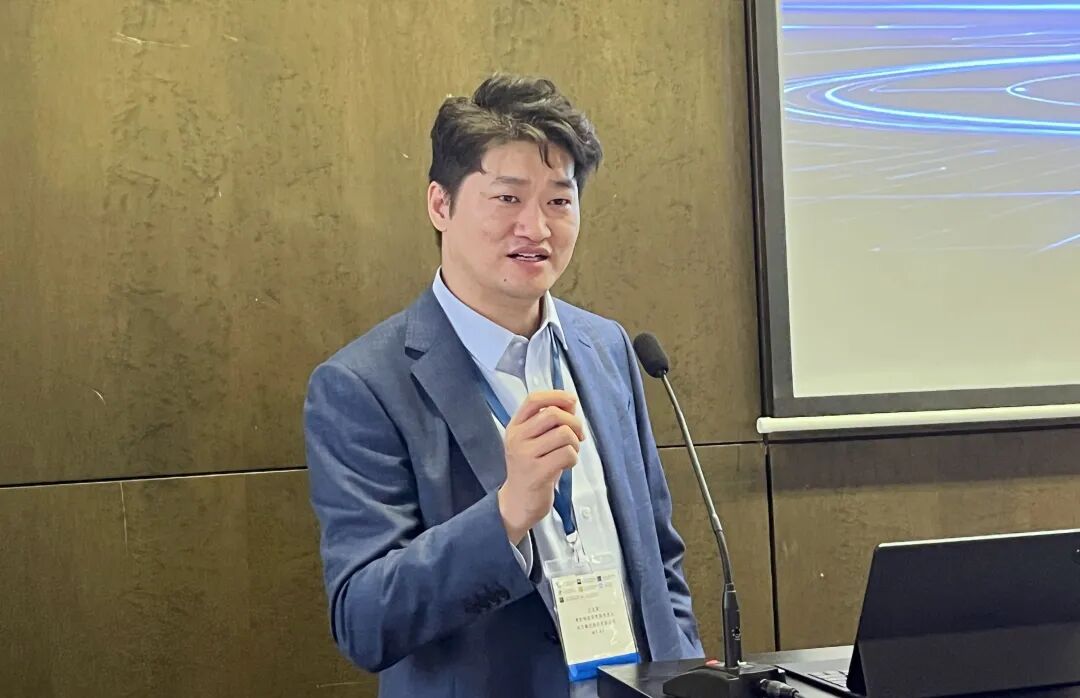
王文斐作主题分享
同日下午,杭叉集团在上海新国际博览中心M8会议室举行叉车机器人产品落地交流座谈会。王文斐围绕“杭叉集团叉车机器人如何落地及未来发展”作主题分享。他按产品架构与场景适配的关系展开,谈到几个落地条件:感知与定位在真实仓库光照、货架密度和托盘摆放偏差下的稳定性;单机智能与多车调度之间的衔接,调度系统如何通过无线局域网对车体进行实时控制,车体如何上报指令执行情况、当前位置与状态;安全冗余如何在效率与停障之间取得可配置的平衡;部署方式如何降低对现场改造的依赖。在运维层面,他提到任务以库位、托盘语义直接下发,3D数字孪生与远程监管支持一人看多车,OTA持续升级,异常自动重试并支持远程接管和一键切换手动操作。关于未来发展,他谈到从单机智能向群体智能演进、从叉车机器人向场内物流具身智能系统延伸的思路,落地节奏取决于场景数据的积累和调度规模的验证,而非单点参数的堆叠。
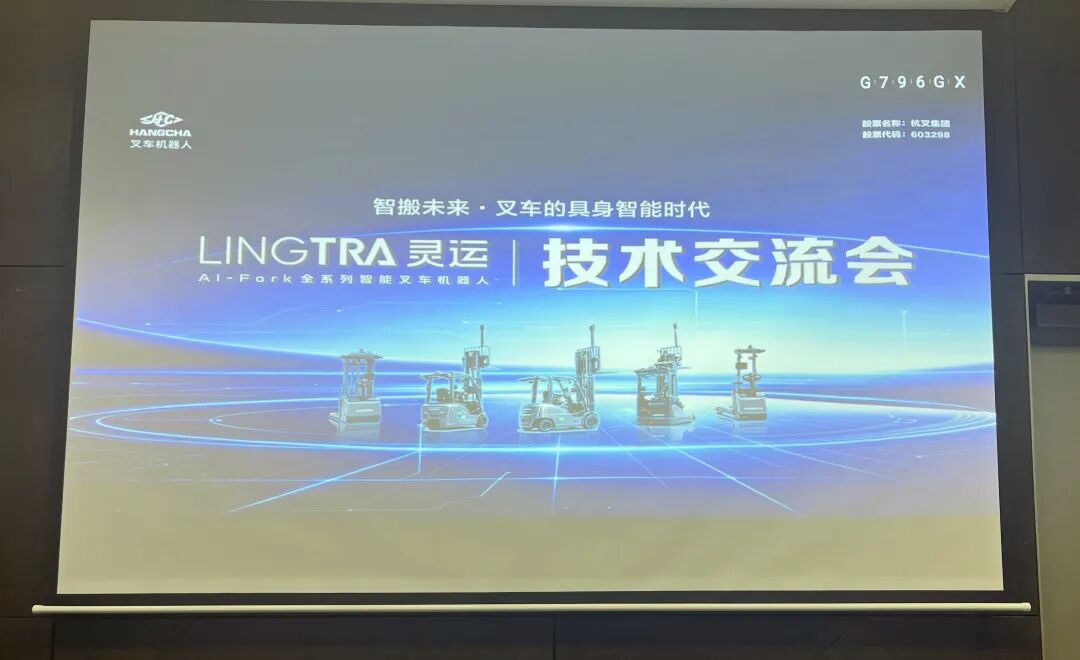
交流座谈会现场
交流问答环节涉及具身智能场内物流应用路径、叉车机器人场景适配、规模化推广及产业协同等议题。
中叉网认为,灵运LINGTRAAI-Fork全系列发布的意义在于,杭叉把叉车机器人从单点产品推向按场景组织的产品体系,把感知定位、多车调度、安全冗余和远程运维纳入同一架构,并在同一天以落地座谈讨论部署条件。这一安排反映出企业对场内物流智能化路径的判断:叉车机器人要进入真实作业环节,需要产品线覆盖、调度规模和安全机制同步推进。从行业角度看,这种以场景定义产品、以调度定义系统的思路,为叉车机器人从示范应用走向规模化部署提供了可参照的路径。中叉网将持续关注灵运系列在典型场景中的落地进展。
相关资讯
更多- 落子北宁,深耕越南 | 佛朗斯股份越南北宁分公司正式开业
- 以技会友 实力争锋:2026京东工业首届叉车师傅技能大赛举办
- 杭叉灵运LINGTRA AI-Fork全系列发布,叉车机器人按场景成体系
- CeMAT ASIA 2026开展首日现场直击,爱普拉携前沿智能充电解决方案惊艳亮相!
- CeMAT直击|卓一窄巷道与无人化仓储方案广受关注,现场人气高涨
- 天能首个百兆瓦级组串式电网侧独立储能电站项目并网
- 以赛砺精兵,技能建新功 | 2026年广西国有企业职工职业技能竞赛叉车赛项侧记
- 三场展会,三类工况,江淮重工把车型适配带进产业现场
- 小金刚换“心”了!电缸直驱,小金缸重磅上新
- 凝心聚力,携手共进|博索尼中国2026年度销售会议圆满举行